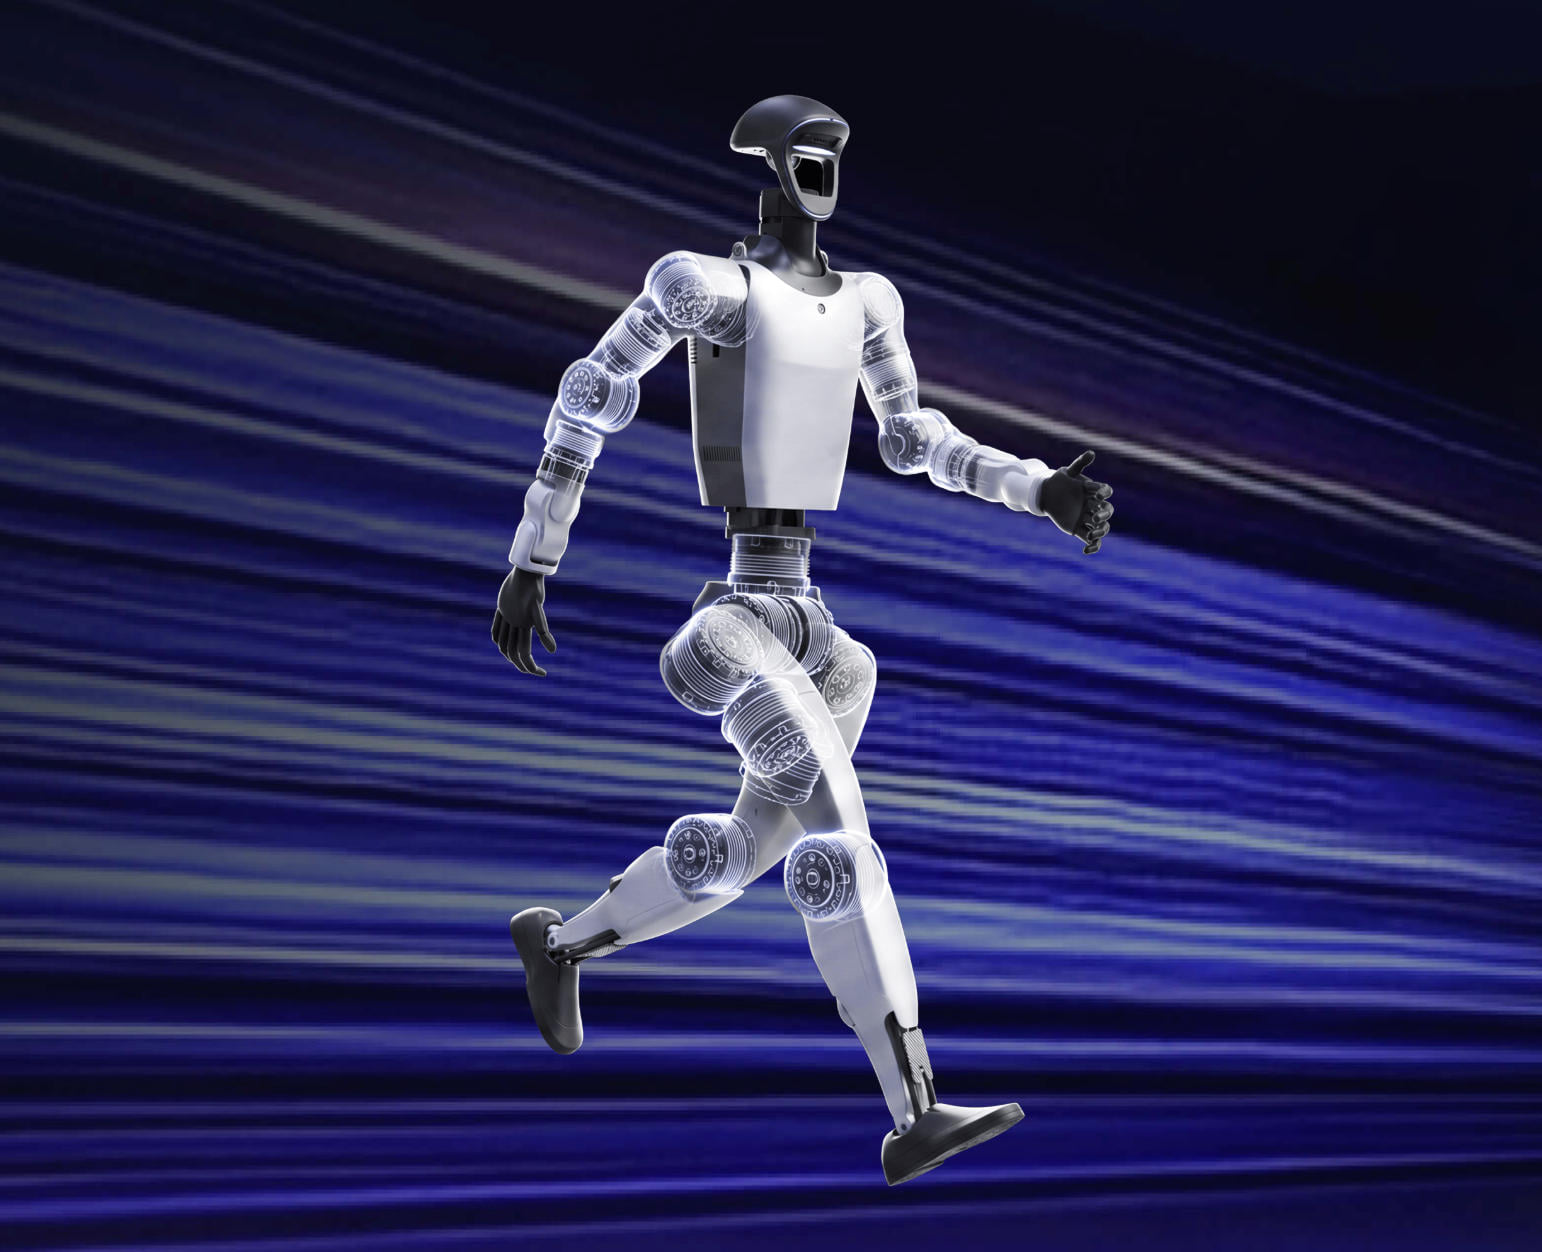
宇树科技在 G1 基础上推出人形机器人 G1+,将其定位为“Full Evolution”。官方将此次升级归纳为运动性能、感知交互、智能体验三个维度的 6 大变化,目标是在动态能力、环境理解与人机交互上同步扩展硬件边界。对于关注人形机器人平台能力上限与研发可用性的研究者和系统集成方而言,这些升级直接决定了 G1+ 能承担的任务类型与持续运行方式。
01关节电机:更高扭矩与更低发热
G1+ 的运动性能升级集中在关节电机的扭矩输出与散热效率。肩部与腰部电机的峰值扭矩相比 G1 提升 110%,同扭矩下的发热降低 72%;手臂电机峰值扭矩提升 43%,同扭矩发热降低 30%;大腿电机的同扭矩发热降低 28%。这些变化意味着躯干与手臂根部在动态动作中具备更强的输出能力,下肢关节在步行与站立时的持续输出稳定性也得到改善。
在关节结构层面,G1+ 采用工业级交叉滚子轴承与低惯量高速内转子永磁同步电机,关节内部全 hollow 走线并配备双编码器,局部采用风冷散热。这种组合支撑了高负载、高精度与快速响应的运动需求,也为连续作业提供了热管理基础。
在机械构型上,G1+ 单腿具备 6 个自由度,单臂 5 个自由度,腰部标准版为 1 个自由度、EDU 版可选 3 个自由度;手部可选 7 自由度灵巧手,并可额外增加 2 个腕部自由度。标准版总自由度为 25,EDU 版可扩展至 25–45。关节运动范围方面,腰部 Z±155°,膝部 0~165°,髋部 P±154°、R-30~+170°、Y±158°;EDU 版腕部 P±92.5°、Y±92.5°。小腿加大腿长度为 0.6m,臂展约 0.45m。标准版手臂最大负载约 3kg,EDU 版约 4kg,实际负载受手臂伸展姿态影响较大。
02感知系统:双视觉与 3D 激光雷达
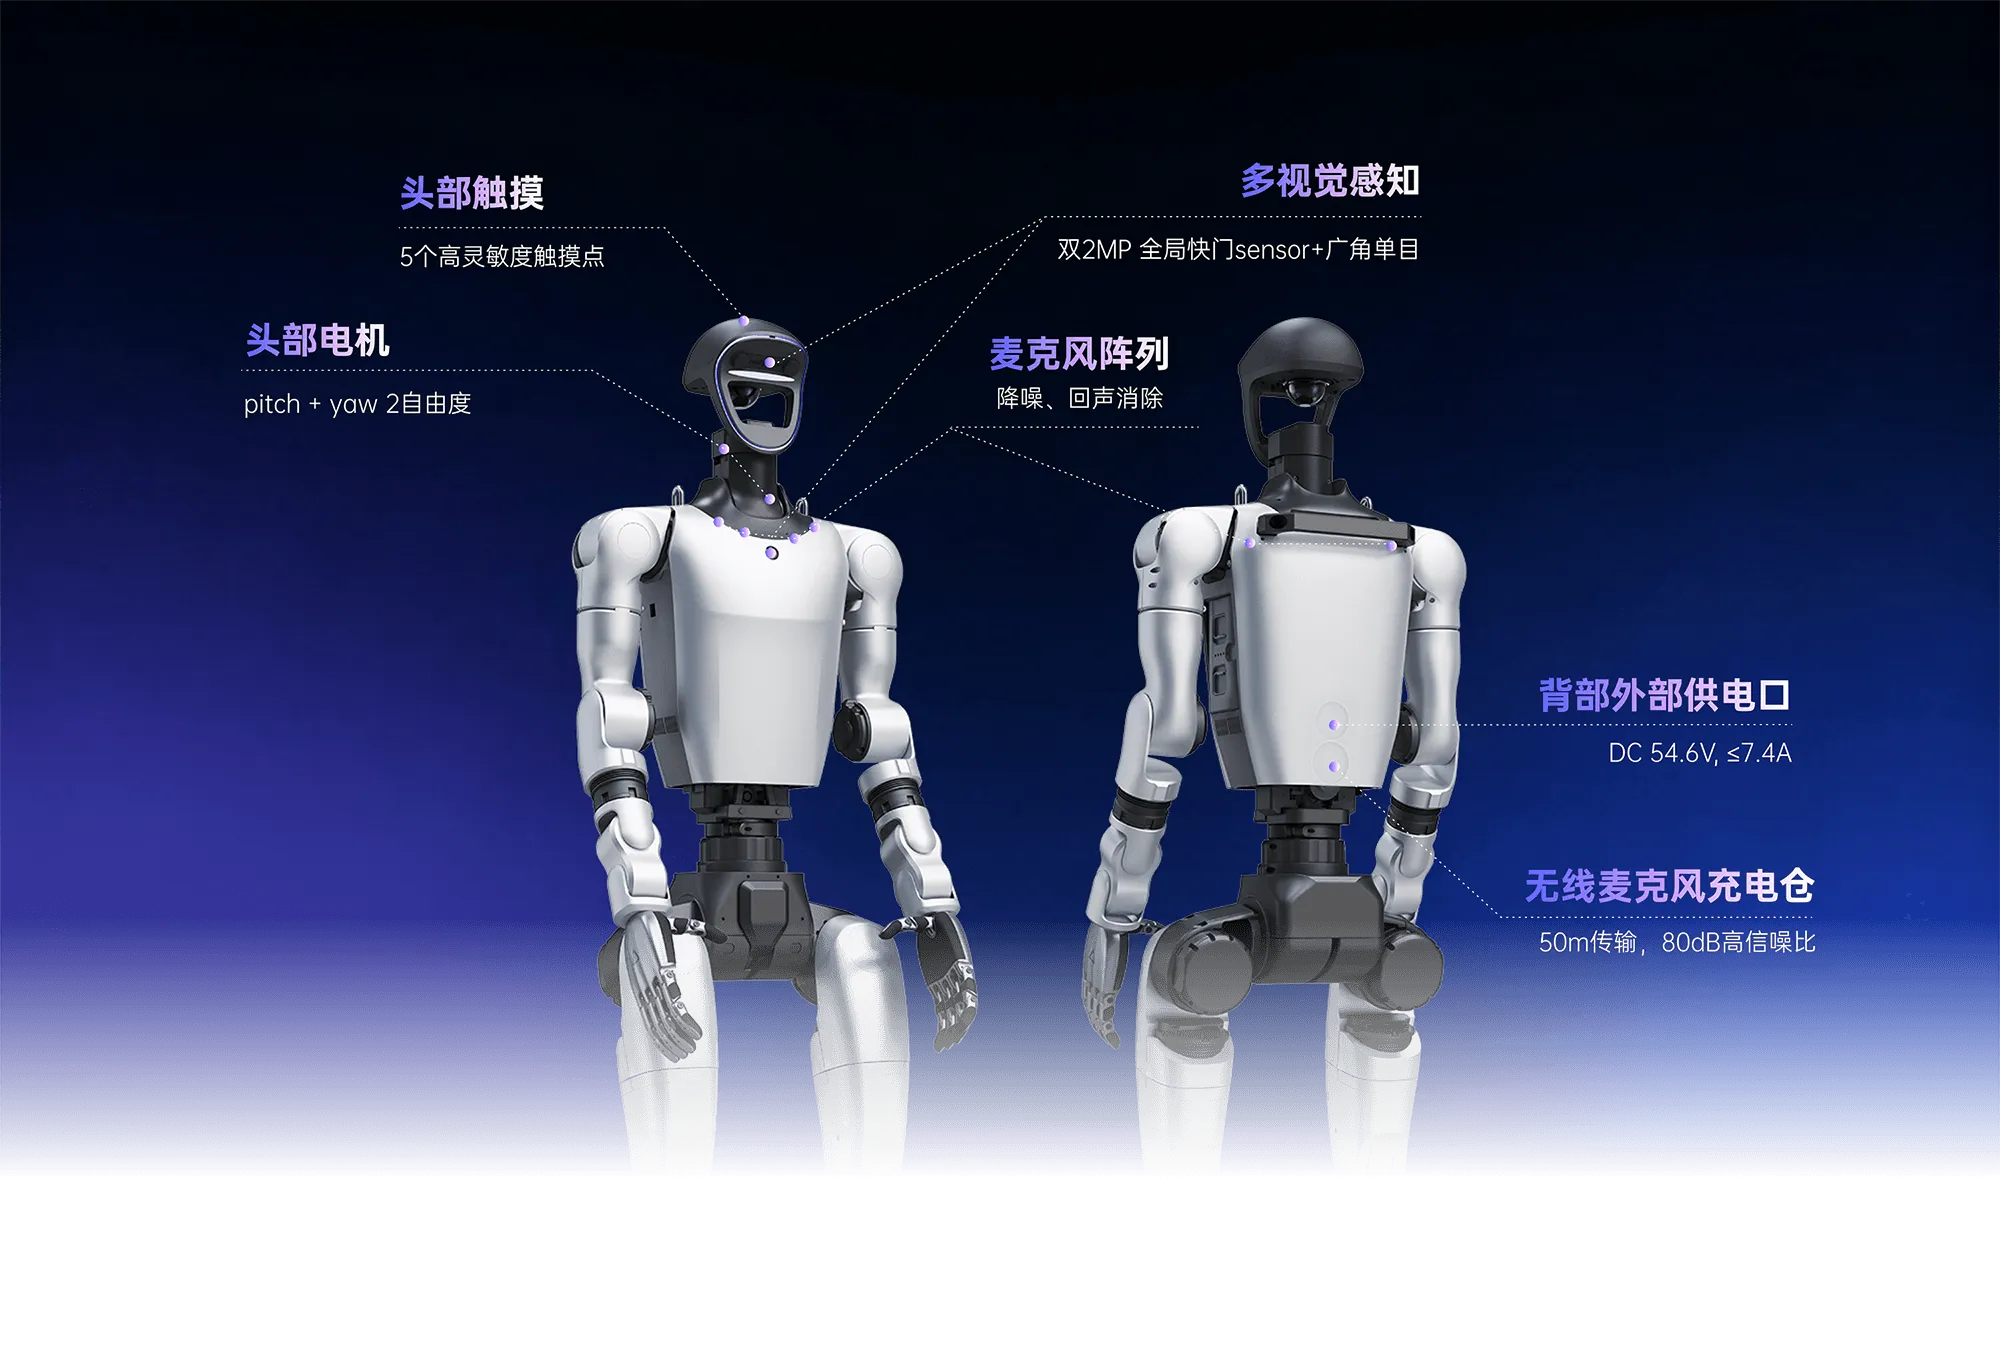
G1+ 在感知层面采用双目相机加胸部广角单目的双视觉系统,并配备 3D 激光雷达。双目相机间距 60mm、200W 像素,中心分辨率≥500LW/PH,视场角为 H110°/V80°/D125°;胸部广角单目分辨率为 1920×1080@30fps,视场角为 H117°/V67°。这一组合同时提供立体深度感知与超大视野覆盖,为空间理解与环境观测提供硬件基础。
头部新增的 2 个自由度进一步扩展了视觉传感器的覆盖范围:俯仰范围 -25°~36°,偏航范围 ±110°。头部可主动调整姿态,使视觉系统能够覆盖更大范围的环境信息,也提升了交互时的自然度。
03交互能力:触摸、远场拾音与双扬声器
G1+ 头部集成触摸传感器,支持轻触触发对话与动作解锁,具体交互功能依赖软件版本。音频方面,机身配备 6 麦阵列(前 4 后 2),支持 DOA 声源定位,可外接无线麦克风,强调远场拾音与抗噪能力;腰部配备两个 10W 扬声器,支持远场语音输出与展示场景的音频需求。触摸、拾音与扬声器的组合,使人机交互在嘈杂环境中仍具备可用性。
04续航与供电:外部电源接口
G1+ 配备 9000mAh 智能电池,充电器规格为 54V 5A,标准续航约 2 小时,支持 OTA 升级。机身背部提供外部电源接口,可配合原装电池使用,支持外部供电以突破电池续航限制。这一能力使 G1+ 能够适配科研实验与展示场景中需要长时间连续运行的任务。
在计算与通信平台上,G1+ 基础算力为 8 核高性能 CPU,电源为 13 串锂电池,支持 WiFi 6 与蓝牙 5.2。EDU 版可选 Orin 等高算力模块,为二次开发与 AI 推理提供算力扩展选项。